로봇청소기 LiDAR 센서와 SLAM 기술의 핵심 원리
현대적인 로봇청소기는 단순히 바닥을 닦는 도구를 넘어, 스스로 공간을 이해하고 최적의 경로를 찾아내는 스마트 가전으로 진화했습니다. 이러한 지능적인 움직임의 중심에는 LiDAR 센서와 SLAM이라는 핵심 기술이 자리 잡고 있습니다. 레이저를 쏘아 거리를 측정하는 이 기술들은 로봇이 실내 환경을 어떻게 인식하고 지도를 만드는지 보여주는 전형적인 사례입니다.
로봇청소기가 작동을 시작하면 센서가 주변 환경을 스캔하며 끊임없이 데이터를 수집합니다. 이 과정에서 얻은 정보는 로봇 내부의 프로세서로 전달되어 실시간으로 공간의 입체적인 지도를 그려냅니다. 사용자는 단순히 버튼을 누르지만, 그 이면에는 복잡한 수학적 계산과 정밀한 센서 데이터 처리가 쉼 없이 이루어지고 있습니다.
LiDAR 센서의 공간 인식 원리
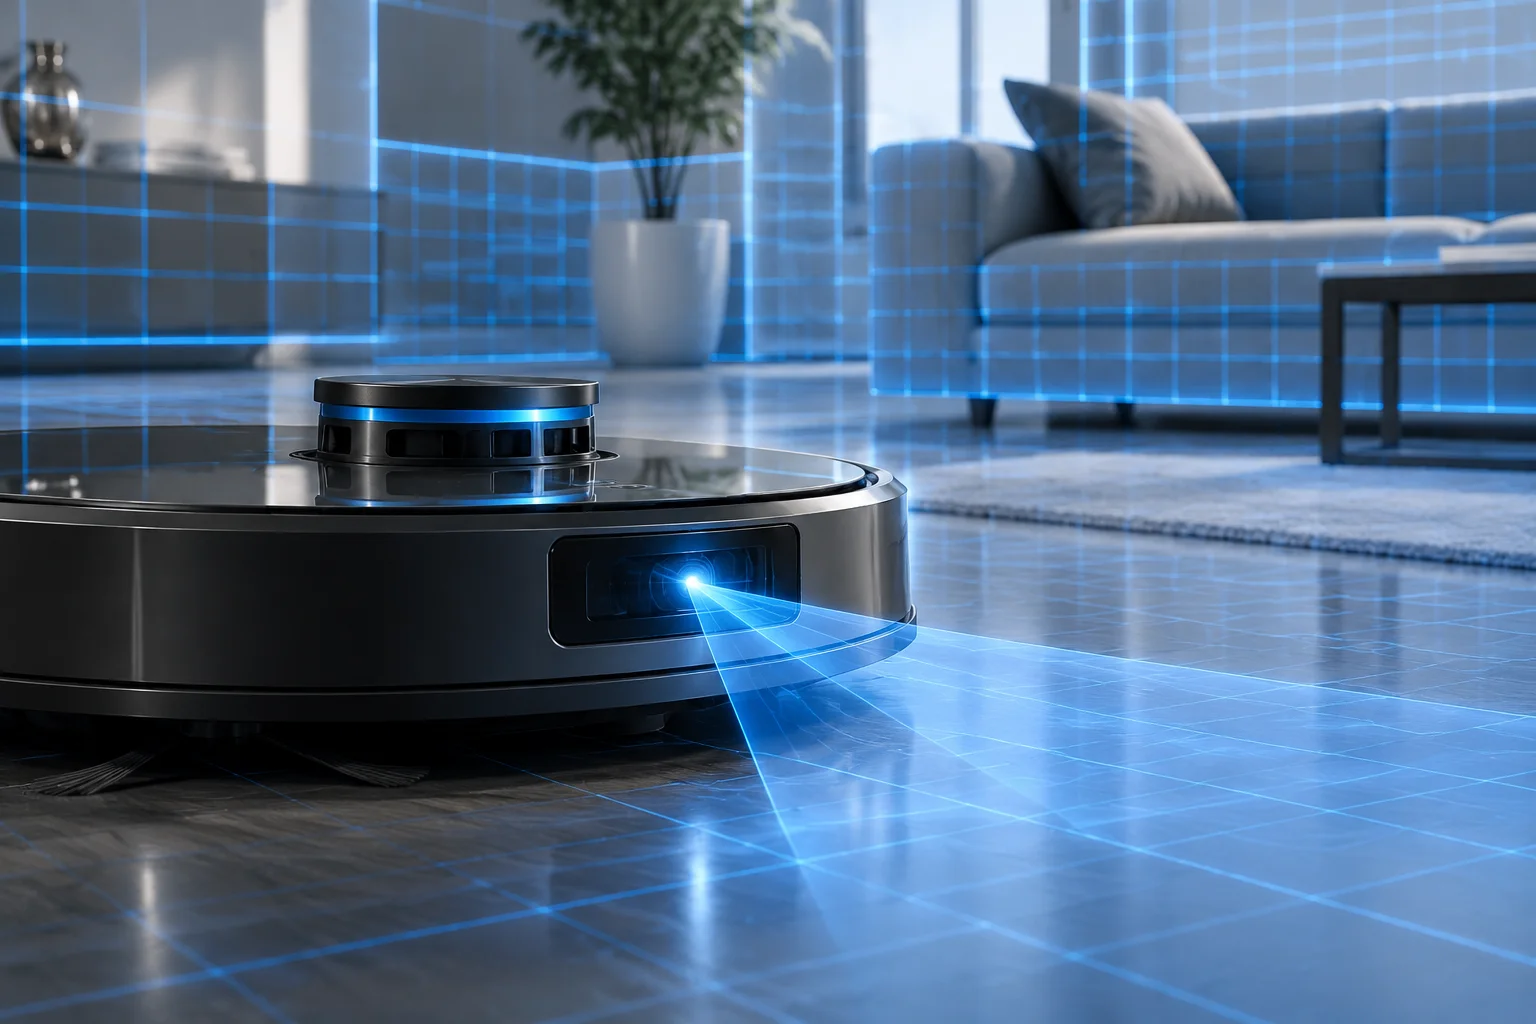
LiDAR는 Light Detection and Ranging의 약자로, 광원을 이용해 거리를 감지하는 기술입니다. 로봇청소기 상단에 위치한 원통형 모듈은 초당 수천 번 회전하며 보이지 않는 레이저 빔을 방출합니다. 이 빔은 주변의 벽, 가구, 물건에 부딪혀 다시 센서로 돌아오며, 로봇은 레이저가 발사되고 돌아오는 시간 차이를 계산하여 정확한 거리를 도출합니다.
이러한 방식은 빛의 조건에 거의 영향을 받지 않는다는 장점이 있습니다. 카메라를 기반으로 하는 센서와 달리 칠흑 같은 어둠 속에서도 레이저만으로 공간을 정밀하게 파악할 수 있기 때문입니다. 로봇은 이 데이터를 바탕으로 주변 사물의 위치와 형태를 점 단위로 기록하며, 이를 통해 집 안의 구조를 머릿속에 그리는 것과 같은 작업을 수행합니다.
SLAM 기술과 지도의 생성
SLAM은 Simultaneous Localization and Mapping의 약자로, 위치 추정과 지도 작성을 동시에 수행하는 기술을 의미합니다. 로봇청소기가 처음 작동할 때, 로봇은 자신이 어디에 있는지 알지 못하는 상태에서 지도를 그리기 시작합니다. 로봇은 이동하면서 센서 데이터를 축적하고, 현재 위치와 주변 지형지물 사이의 관계를 파악하여 지도를 점진적으로 완성해 나갑니다.
SLAM 기술은 로봇이 청소 중 이동 경로를 추적하는 데 결정적인 역할을 합니다. 로봇은 자신이 지나온 곳과 가야 할 곳을 구분하며, 이미 청소한 영역과 남은 영역을 실시간으로 확인합니다. 이 기술 덕분에 로봇은 동일한 장소를 중복해서 청소하는 비효율을 줄이고, 가장 빠른 시간 내에 전체 공간을 훑을 수 있는 지능적인 경로 설정을 가능하게 합니다.
정밀한 데이터 처리의 중요성
센서가 수집한 방대한 데이터는 신뢰성 있는 지도 작성을 위해 정교한 알고리즘을 거쳐야 합니다. 로봇청소기는 다음과 같은 정보를 바탕으로 최적의 청소 전략을 수립합니다.
- 벽면과 장애물의 정확한 경계선 파악
- 가구 아래와 같은 좁은 공간의 진입 가능 여부
- 청소 중 이동 경로에 나타난 새로운 장애물 감지
- 배터리 잔량에 따른 충전 스테이션으로의 복귀 경로
- 바닥 재질 변화에 따른 이동 속도 및 흡입력 조정
이 과정에서 로봇은 센서 데이터의 오차 범위를 줄이기 위해 내부적인 보정 작업을 수행합니다. 예를 들어, 바퀴의 회전수와 관성 측정 장치인 IMU 센서를 결합하여 로봇의 실제 이동 거리를 교차 검증합니다. 이러한 다중 센서 융합 기술은 단일 센서가 가질 수 있는 물리적 한계를 보완하여 더욱 정확한 공간 인식을 구현합니다.
지능형 청소를 위한 기술적 진화
최근의 로봇청소기들은 단순히 지도만 만드는 것을 넘어, 사물의 종류를 분류하는 단계까지 발전하고 있습니다. 인공지능 알고리즘이 결합되면서 로봇은 전선, 양말, 반려동물의 장난감과 같은 작은 장애물을 인식하고 이를 피해서 청소하는 능력을 갖추게 되었습니다. 이러한 기술은 센서 기술이 단순히 거리를 측정하는 도구에서 환경을 이해하는 도구로 변모하고 있음을 보여줍니다.
기술이 고도화됨에 따라 로봇청소기는 더 이상 사용자의 개입을 필요로 하지 않는 완전한 자율 주행을 지향합니다. 정밀한 LiDAR 센서와 효율적인 SLAM 알고리즘은 앞으로도 스마트 가전의 핵심으로 남아, 우리 삶의 공간을 더욱 편리하고 효율적으로 관리하는 데 기여할 것입니다. 로봇이 그려내는 지도는 이제 단순한 그림이 아니라, 우리가 머무는 환경을 최적화하는 데이터의 집약체라고 할 수 있습니다.